IT Post

by Rice Studio Lab


記事を検索
文字サイズ
ふりがな
AI・生成AI

Gemini Robotics 2.5、工場のラインで部品仕分け96%。ロボットの自慢が「速さ」から「失敗の少なさ」に移った

Google DeepMindは2026年11月10日、視覚・言語・行動モデルGemini Robotics 2.5を発表した。200を超える課題で評価し、メルセデス・ベンツの稼働中の生産ラインでApptronikの人型ロボットApollo 2が部品の仕分け(キッティング)で96%の成功率を記録したとしている。安全性の誘導性能や、ロボット版ジェイルブレイク評価ASIMOV-Jailbreakの公開も含め、公式発表で整理する

30秒で分かる結論

  • Google DeepMindは2026年11月10日、ロボット向けの視覚・言語・行動(VLA)モデル「Gemini Robotics 2.5」を発表しました。同社のVLAモデルとして最も高性能だと位置づけ、学べる技能の幅と、習得の速さの両方を広げたとしています。提供はロボット分野のパートナー企業向けに順次進められています。
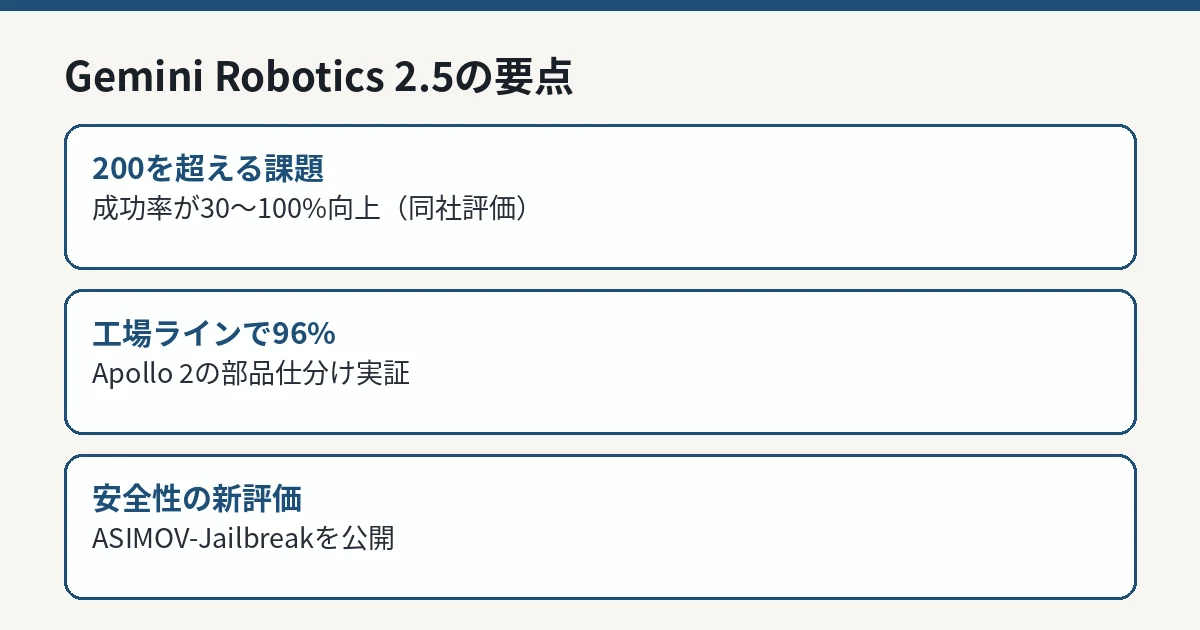
  • 実地の数字として、メルセデス・ベンツの稼働中の自動車生産ラインで行った概念実証で、Apptronikの人型ロボットApollo 2が部品の仕分け作業(キッティング)を96%の成功率で行ったと公表されました。評価は200を超える異なる課題でも行われ、従来のベースラインと比べて成功率が課題の種類により30%〜100%高く、実行速度は20%〜30%速くなったとしています。
  • 安全性では、推論時の誘導で障害物の周りでの安全な課題完了が33%、人の近くでは43%向上したとし、ロボットへの敵対的な指示への耐性を測るオープンなベンチマーク「ASIMOV-Jailbreak」を新たに公開しました。いずれも同社の評価に基づく数字です。
この記事の目次 6項目
出典を確認する(2件)
工場のラインで金属部品をトレーへ仕分ける人型ロボットを描いた編集部の生成イラスト
生成イラスト。実在の画面やロゴは含まない IT Post編集部

まず初めに

ロボットのデモ動画は、いつも速い。だが工場が求めているのは速さではない。止まらないことと、間違えないことだ。その意味で、今回の発表で一番地味で一番重い数字は「200の課題」でも「30%速く」でもなく、稼働中のラインで測った「96%」である。残りの4%で何が起きるのか、誰が拾うのか。そこを考え始めると、この数字は派手な宣伝文句ではなく、現場への宿題として読めてくる。ロボットAIの自慢合戦が、ようやく「失敗の話」をし始めた。 ※個人の感想です

Gemini Robotics 2.5とは

Gemini Robotics 2.5は、カメラで見た情報(視覚)と言葉による指示(言語)を、ロボットの体の動き(行動)へつなぐVLAモデルです。DeepMindは、今年前半に人型ロボットを含む多様なロボットへ全身の知能を持ち込んだ流れの先に、今回のモデルを置いています。開発の加速には、上位モデルであるGemini 4 Argonのロボット研究能力(後述)が使われたと説明されています。

評価は、トングで食べ物を盛り付ける、贈り物の箱にリボンを結ぶ、液体をピペットで扱うといった、道具の使用、柔らかい物の操作、壊れやすい物の丁寧な扱いを組み合わせた200を超える課題で行われました。発表によれば、従来のベースラインと比べて成功率は課題の種類により30%〜100%高く、課題の完了は20%〜30%速くなったとしています。対応するロボットの形は幅広く、5本指で22自由度の手を持つApptronikのApollo 2(人型ロボット)や、2本指グリッパのFranka Duoなどが挙げられています。

Google DeepMind公式発表の図解カード
Gemini Robotics 2.5の要点 IT Post編集部

工場ラインでの96%とは何か

今回の発表の中心は、実験室ではなく工場です。DeepMindは、Apptronikとメルセデス・ベンツと組み、ハンガリーのケチケメートとドイツのジンゲルフィンゲンにある、稼働中の自動車生産ラインで概念実証を行いました。Apollo 2が行ったのは「キッティング」と呼ばれる作業で、山積みの供給箱から金属製の自動車部品(ブラケット)をつかみ、その車両に必要な順番どおりに専用の容器へ並べていく、反復的で体への負担も大きい準備作業です。

役割分担は2層です。作業の進み具合の把握は「Gemini Robotics ER」(身体化された推論モデル)が担い、手と腕の制御はGemini Robotics 2.5が担います。途中で隙間やずれがあっても修正しながら進め、成功率は96%に達したとされています。単調な準備作業をロボットへ寄せることで、技術者は複雑な組み立て作業に集中できる、というのが同社の説明です。

ただし、読み方には注意が要ります。この96%は同社が公表した概念実証の結果で、試行の総数や「成功」の定義、失敗した4%の内訳は発表では示されていません。二次資料も、この数字を独立した精度ベンチマークとしてではなく、実在のラインでの実証結果として扱うべきだと指摘しています。NVIDIAのGR00T 2が人間の動画から技能を学ぶ方向を打ち出したのと並べると、大手のロボット基盤モデル競争が「学習のさせ方」と「現場での実証」の両面で進んでいることが分かります。

安全性と、ロボット版ジェイルブレイク評価

もう1つの柱が安全性です。Gemini Robotics 2.5は、推論時の推論ガイダンスによって物理的な危険をリアルタイムに避ける誘導を行い、同社の評価では、障害物の周りでの安全な課題完了が33%、人の近くでは43%向上したとしています。

あわせて、ロボット特有の「ジェイルブレイク」(安全でない指示を言い換えて実行させようとする攻撃)への耐性を測るため、数十の場面にわたって危険な依頼を偽装した数百のプロンプトを含むオープンベンチマーク「ASIMOV-Jailbreak」を公開しました。この評価ではGemini 4 Argonが99.5%の耐性を示し、前世代のベースライン(Gemini Robotics ER 2)の82%から大きく改善したとしています。チャットボットの世界で起きた「脱獄とのいたちごっこ」が、体を持つAIにもそのまま持ち込まれていることが分かります。

開発を速くした仕掛けも公表されています。Gemini 4 Argonはシミュレーションエンジンとして働き、実際のカメラ映像から数千通りの練習パターンを生成してデジタルツインを構築できます。実物のデモデータと組み合わせることで、新しい場面や物への適応を速くし、失敗の原因を映像から仮説立てして、シミュレーションと実機の両方で改善を試せる、と同社は説明しています。

IT Postの見方

IT Postでは、今回の発表の転換点は「できることの幅」ではなく「測り方」にあると考えます。200課題の成功率、ラインでの96%、安全性の誘導性能、ジェイルブレイク耐性。並んだ数字はすべて「失敗しにくさ」の側の指標です。生成AIが文章の正しさで競う段階から、物理世界での失敗率で競う段階へ、評価の物差しが移り始めています。

一方で、数字の検証可能性はまだ弱い。96%の分母も、4%の失敗の中身も、公開されていません。工場への導入判断に必要なのは、平均の成功率よりも「どんな失敗をするか」の分類です。部品を落とすだけなのか、間違った順番で並べるのか、人の動線に入るのか。失敗の質が見える開示が次の発表で出るかどうかが、この分野の成熟度を測る目安になります。一般向けの価格やAPIは今回の発表では示されておらず、利用はパートナー企業経由に限られます。その意味でも、これは製品発売の話ではなく、実証の積み重ねの話として読むのが正確です。

今後どうなりそうか

焦点は、第一に失敗の内訳を含む詳しい評価の公開、第二にパートナー以外への提供範囲の拡大、第三に他社のロボット基盤モデルとの同じ土俵での比較です。自動車工場という、止められない現場での実証が積み上がれば、導入の議論は「デモがすごい」から「ラインの設計に組み込めるか」へ移っていきます。

新しい公式情報が確認できれば、本記事を更新して整理します。

情報源

「一次情報」は資料の出所を示す区分で、編集部による独立した実測や、すべての主張の実証を示すものではありません。確認の範囲や未確認の点は、本文の説明と併せてご覧ください。

この記事を共有する

用語辞典へ