AI・生成AI NVIDIA「GR00T 2」、人の動画10万時間で技能を覚えるロボット基盤モデル。95%という数字には条件がある NVIDIAは2026年11月9日、国際会議CoRLでロボット向け基盤モデル「GR00T 2」を発表した。人の一人称動画10万時間を含むデータで学び、技能を異なるロボットへ移せるワールドアクションモデルで、公表値ではデモなしで50タスク中40タスクを完了、デモ5回で平均成功率95%。ただし50タスクは学習しやすいものから選ばれた集合というホワイトペーパーの開示も併せて整理する
まず初めに
ロボットに仕事を教えるのは、想像以上に面倒だ。機種が変われば腕の数も関節も違い、せっかく覚えた技能は別の体では使えない。技能継承のたびに、また一から実演して見せなければならない。これでは、工場に新しいロボットを入れるたびに、新入社員の研修を全機種分やり直すようなものである。NVIDIAの答えは乱暴だが筋が通っている。人間が作業する一人称の動画を10万時間分も見せて、まず「仕事そのもの」を覚えさせ、体の違いは後から少量のデモで吸収させる。95%という数字の派手さに目を奪われがちだが、本当に見るべきは、その数字の裏にある「タスクの選び方」のほうだ。
※個人の感想です
何が起きたのか
NVIDIAは2026年11月9日、米テキサス州オースティンで開かれたロボット学習の国際会議CoRL(Conference on Robot Learning)に合わせて、公式ブログで新しいロボット技術群を発表しました。中心は、ロボット向け基盤モデル「GR00T 2」です。同社はGR00T 2を、同社の世界モデル 群「Cosmos」を土台に構築した、オープンなフロンティア級の「ワールドアクションモデル」と位置づけています。ワールドアクションモデルとは、周囲を認識し、自分の行動で環境がどう変わるかを予測しながら、多段階の作業を実行するタイプのモデルを指す、同社の分類です。
GR00T 2は、多様なロボットデータと人データで訓練されています。人データには、一人称視点の人動画10万時間分のオープンソースデータが含まれます。特徴として同社が挙げるのは、人のデモから学んで、ロボットのデモなしに異なるロボットの体へ技能を移せること、そしてAIエージェントがモデルのAPIや支援ツールを使い、技能を順に実行したり、失敗から回復したりできることです。
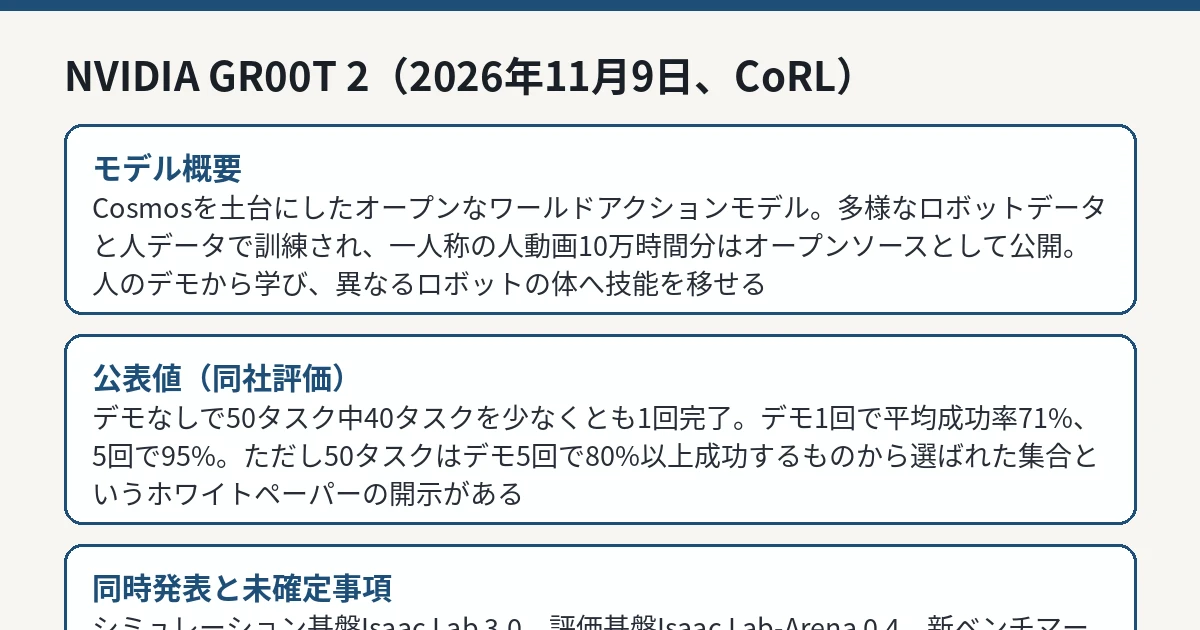
GR00T 2の公表値と未確定事項を整理した図解 IT Post編集部 公表された性能と、その読み方
性能について公式ブログは、タスク固有のデモなしの状態(箱から出した状態)で、評価した50タスクのうち40タスクを少なくとも1回は完了したとしています。さらに、タスクごとにデモを1回与えると50タスクの平均成功率は71%になり、5回で95%まで上がるとしています。また、RoboCasa365、RoboLab、RoboDojo、MolmoSpacesの各ベンチマークで、視覚言語アクションモデルとワールドアクションモデルの全カテゴリを通じてトップ3圏内に入り、複数の首位を取ったとしています。
ただし、これらの数字はすべてNVIDIA自身の評価によるもので、独立した第三者の再現結果は公表されていません。さらに、技術メディアのalfw.aiは、GR00T 2のホワイトペーパー自身の記述として、評価に使われた50タスクは「デモ5回で少なくとも80%の成功に到達するものの中から選ばれた」集合だと指摘しています。つまり95%という数字は、任意の工場作業や家事全般に対する成功率ではなく、「学習しやすいと分かったタスク群」に対する数字です。ホワイトペーパーがこの条件を自ら開示している点は誠実ですが、公式ブログの見出し級の数字だけを読むと、その条件は見えなくなります。
モデルの規模については、テックメディアのUnite.AIが、Cosmos-Predict2.5-2Bを土台にした20億パラメータ級のトランスフォーマーだと伝えています。また同メディアによれば、研究ページではコードの提供が12月と案内されていますが、公式ブログ自体は、コードや重みの公開時期、ライセンスを示していません。「オープン」と銘打たれたモデルが、いつ、どの条件で手元に届くのかは、現時点では未確定です。
シミュレーション側の発表
あわせて公表されたのが、オープンソースのロボット学習基盤「Isaac Lab 3.0」です。物理エンジンはNVIDIA PhysXと、オープンソースのNewtonを切り替えられるようになり、Newtonとの統合強化によって、ケーブルや布のような変形する物体や、多数の関節が連動するロボットハンドのような複雑な関節系も扱えるようになったとしています。器用な操作の視覚ベースのベンチマークでは、Isaac Lab 3.0とNewtonの組み合わせが、Isaac Lab 2.3とPhysXの組み合わせに対して最大2.5倍の学習スループットを達成したということです。
評価の仕組みも拡充されました。方策(ポリシー)を大規模に評価する「Isaac Lab-Arena」は最新版0.4の開発者プレビューがCoRLに合わせて提供され、器用さと適応力を測る新しいオープンベンチマーク「DexBench」(小売・物流・製造・接客の4場面、15タスク)と「VABAR」(産業タスク6件)が発表されました。カリフォルニア大学バークレー校との「Graph-as-Policy(GaP)」は、エージェントが個別の技能をつないでロボットのプログラムを組み立て、シミュレーションで試して失敗から直す枠組みです。
実利用の側では、Nexuniがロボットによる洗濯物処理の試験に、Foxconnがサーバー製造の工場自動化への適用に、Siemensが産業用途全般での評価にGR00T 2を使っているとされています。MicroAGIは、強化学習で追加訓練したGR00T 2に、ロボットアームでイーサネットケーブルを差し替える作業をさせているということです。いずれも試験・評価の段階で、量産ラインへの導入が発表されたわけではありません。
IT Postの見方
IT Postでは、GR00T 2の本当の新規性は成功率の数字ではなく、「技能を体から切り離した」点だと考えます。人間の動画で仕事の進め方を学び、体の違いは数回のデモで吸収する。この発想が本物なら、ロボット導入のボトルネックは「機種ごとの教え込み」から「共通の技能資産をどれだけ持てるか」へ移ります。基盤モデルが言語の世界でやったことの、身体版です。一方で、数字の出し方には割り引いて読む姿勢が要ります。95%は選ばれたタスク群での数字で、コードも重みもまだ手元にありません。「オープン」の中身と、独立評価が出そろうまでは、これは有望な研究発表であって、現場の計画に組み込める製品ではない。派手な数字ほど、条件を先に読む癖が効く好例です。ロボットが賢くなる競争と、数字の見せ方の競争は、残念ながら同時に進んでいます。
今後どうなりそうか
次の焦点は、12月と伝えられるコード提供の有無と、重みのライセンス条件、そして第三者による独立評価です。技能の移植という考え方自体は、ローカルで動くAI基盤の整備が進む流れ(llama.cpp v1.0.0の話 のような、土台の安定化の動き)とも重なります。開発者は、まずIsaac Lab 3.0とNewtonの組み合わせをシミュレーション環境で試し、GR00T 2本体は公開条件が確定してから評価計画に組み込むのが現実的です。本誌では、コードや重みの公開、パートナー企業自身の評価結果が公表された場合に続報として扱います。