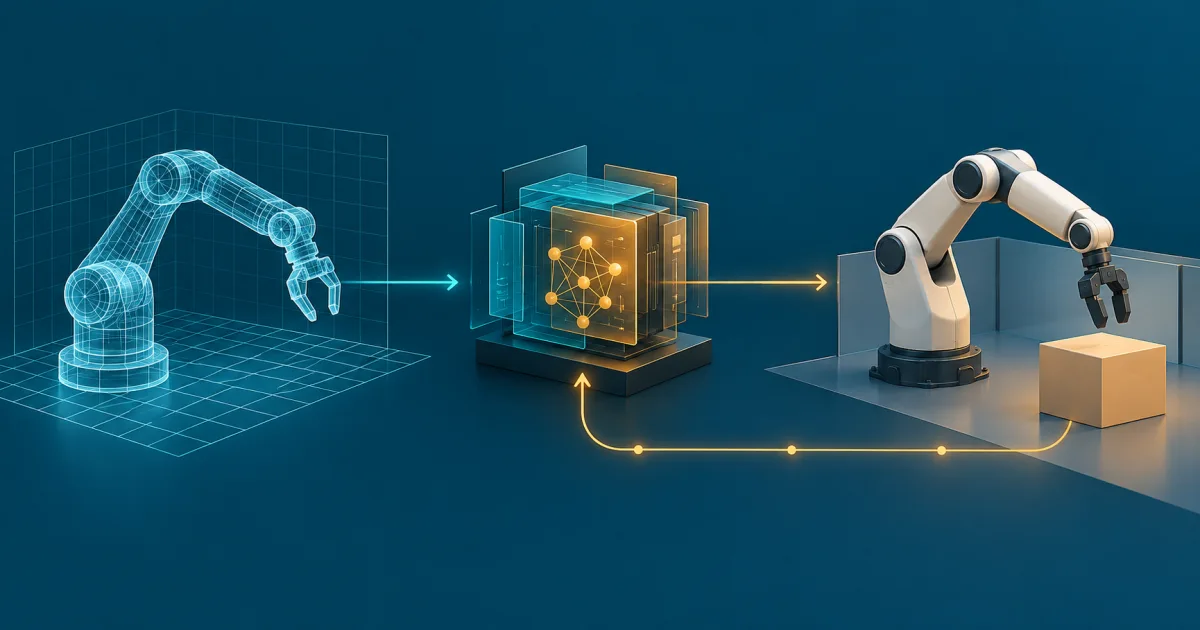
A. 文章や画像を扱うAIと違い、ロボットなどの身体を持つ機械を現実の環境で動かすためのAIの総称です。周囲を見て理解し、次に取る行動を決め、実際に物を動かす、という一連の流れを扱います。
Q. VLMとVLAの違いは何ですか。
A. VLMは画像と言語を統合して「何が見えているか」を理解するモデル、VLAはそこに行動(Action)の出力までを加え、ロボットの動きそのものを出すモデルです。新会社は両方をロボット基盤モデルとして開発対象に挙げています。
Q. ロボットはKDDIが作るのですか。
A. 本体は国内外のロボット事業者から調達し、用途に合わせて調整して提供する、というのが発表の説明です。新会社の主戦場は、基盤モデル、現場データ、プラットフォームといった「頭脳と運用」の層です。
IT Postの見方——キャリアの参入は「接続」ではなく「現場の面倒見」で競い始めた
IT Postでは、KDDIの一手で注目すべきは、ロボット事業を「売って終わり」にしない組織設計だと考えます。研究開発、現場データの収集、業務への組み込み、遠隔監視までを一つの会社に束ねたのは、フィジカルAIの本当の難しさがモデルの賢さではなく、現場ごとの例外処理と運用の泥臭さにある、という認識の表れである。PoCで終わる実証は腐るほどあるが、1,000台という「台数」の目標を置いたことで、この会社は台数が伸びなければ失敗と判定される立場に自分を置いた。それはそれで、潔い。
Google Cloudは2026年10月27日、ロボット向け推論モデル「Gemini Robotics ER 2」をGeminiプラットフォームのModel Gardenでパブリックプレビューとして提供開始したと発表した。動画によるタスク進捗の判定や自己修正、複数ロボットの協調を、企業のセキュリティ管理と組み合わせて使える。発表内容と企業側の論点を整理する
NTTドコモが2026年10月27日、パーソナルエージェントとさまざまなロボットをつなぐ「Physical AI連携基盤」の開発を発表した。A2Aプロトコルで接続し、利用者の年齢などの属性でロボットの動作可否を実行前に判断する「権限制御」、動作履歴の追跡、周囲の状況に応じた振る舞い生成の3機能が柱で、11月18日からのNTT R&D FORUM 2026で展示される