AI・生成AIGoogleが描くロボット開発の「シミュレーション→学習→運用」という流れとは何か。物理AI基盤の中身を確かめる
実機を壊さずにロボットを鍛える——Google CloudとNVIDIAが組んだ物理AI基盤の仕組みを一次資料で確かめた
まず初めに
ロボットの学習は、現実世界でやると一発勝負でリスクが高い。アームを振り間違えれば試作機は壊れ、予算も吹っ飛ぶ。だから賢い人たちは、まず仮想世界で何千回も転ばせることにした。Google CloudとNVIDIAが組んだのも、要するに「壊れても誰も困らない練習場」を作る話だ。しかも学習が終わったら、現場のセンサーログを律儀に送り返して次の学習に使うという、妙に勤勉な循環まで用意している。ロボットより先に、データの方がよほど鍛えられているのかもしれない。
※個人の感想です
何が起きているのか
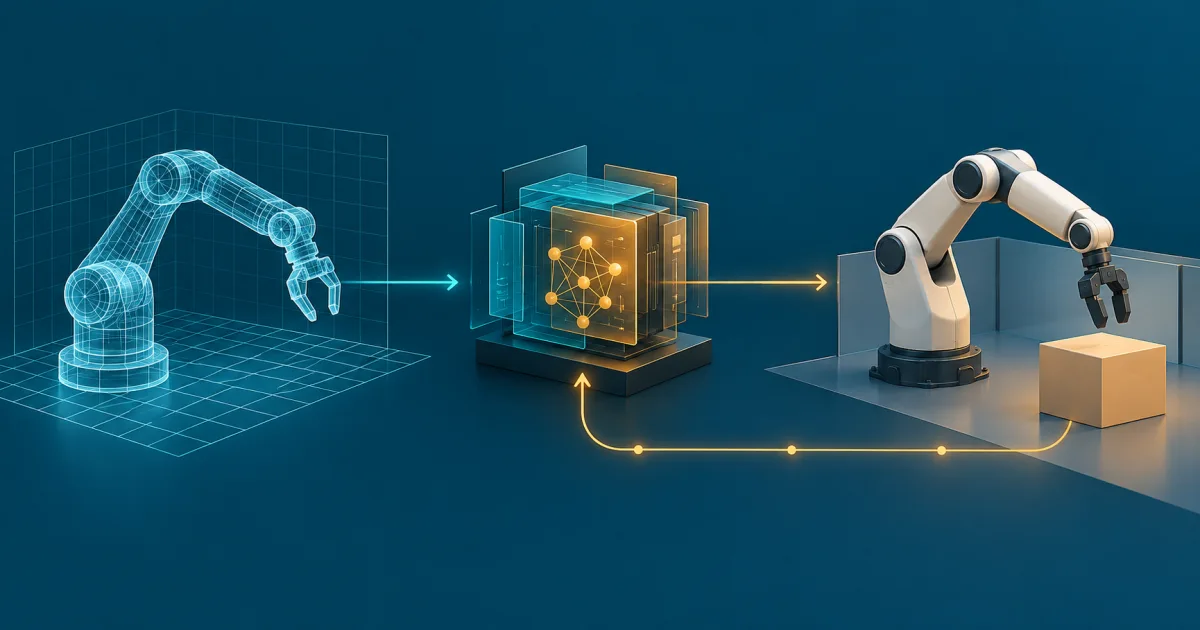
Google Cloud(著者:物理AI担当プロダクトマネージャーのAlan Christophe氏、AIインフラ担当カスタマーエンジニアのRobert Riemer氏)は2026年10月20日、公式ブログで、ロボット開発向けの基盤「physical AI(物理AI)」を発表しました。発表によれば、ロボットの開発には、大量の合成データ・ラベル付きデータ、大規模な画像・動作のAIモデル、そして現場でのミリ秒単位の応答速度が必要になりますが、実際の機械で試験を行うと、ハードウェアの破損・高額な停止時間・安全上のリスクが伴います。physical AIは、「シミュレーション」「学習」「運用」という3つの段階を1つのパイプラインとしてGoogle Cloud上でつなぐことで、こうした課題に対応するとされています。
1段階目の「シミュレーション」では、NVIDIA製GPU「RTX PRO 6000 Blackwell Server Edition」を搭載したG4仮想マシンをGoogle Kubernetes Engine(GKE)上で動かし、数千個の仮想環境を並行して実行できるとしています。シミュレーションのツールとしては、NVIDIAの「Isaac Sim」、仮想世界を生成するNVIDIAの「Cosmos」、そしてGoogle DeepMindが開発した高速な物理演算エンジン「MuJoCo Warp」が使われます。これにより、大規模な強化学習や、複数カメラの映像の一致確認、視覚と言語と動作を組み合わせたAIモデル(VLAモデル)の性能評価などが行えるとされています。
2段階目の「学習」では、動画への自動ラベル付けに、GoogleのAIモデル「Gemini」とNVIDIAの「Cosmos」を組み合わせて使い、対象物の枠(バウンディングボックス)やシーン内の物体の名称、AIモデル学習用の注釈を生成するとしています。学習基盤には、NVIDIA製アクセラレータを搭載したA3・A4・A5の仮想マシン群からなる「AI Hypercomputer」が使われ、データセットの保存やモデルの保存点(チェックポイント)の記録には、1ミリ秒未満の応答速度とテラバイト級の速度を持つ分散ファイルシステム「Google Cloud Managed Lustre」が使われるとされています。オーケストレーション(学習ジョブの管理)には、GCE・GKE上で動く管理型のSlurm環境「Cluster Director」、またはGoogleのAIサービス「Geminiプラットフォーム」上の学習クラスターが選べるとしています。
3段階目の「運用」では、空間・物理的な状況の理解を、具体的な作業計画や複数ロボットの連携指示に変換する「Gemini Robotics ER 2(Embodied Reasoning)」が、Model GardenとGoogle AI StudioのGemini APIでプレビュー提供されています。また、視覚的な理解と70以上の言語での低遅延な音声対話を行う「Gemini Live」、工場・倉庫の現場でカメラ映像の処理やロボット群の管理を低遅延で行う「Google Distributed Cloud(GDC)」、そして軽量なオープンモデル「Gemma 4」が紹介されています。Gemma 4は、インターネットに接続されていないローカルの機器上で、視覚・音声・ツール呼び出しに関するモデル処理を10ミリ秒未満で行うと説明されています。センサー入力から機械の動作完了までの時間を示す数値ではありません。さらに、現場のロボットのセンサーログ・稼働記録はCloud StorageとPub/Subを経由してBigQueryに集約され、機器の不具合の検知や、将来の学習データとして活用される循環的な仕組みが用意されているとしています。この発表では、具体的な導入企業名は挙げられていません。
なぜ重要なのか
この発表が重要な理由は、ロボット開発に必要な「仮想環境での試験」「AIモデルの学習」「現場での運用」という、これまで別々のツール・基盤で行われがちだった工程を、1つのクラウド基盤上でつなげて提供しようとしている点です。これまで、物理シミュレーション・動画のラベル付け・GPUでの学習・現場のエッジ処理は、それぞれ異なる専門ツールが必要になることが多く、ロボット開発企業にとって技術的なハードルの一つになっていました。
もう一つの重要な点は、GoogleとNVIDIA、Google DeepMindという、クラウド・GPU・AI研究それぞれの分野を代表する企業・組織の技術が組み合わされていることです。特に、実機を壊すリスクを抑えながら大量の試行を仮想空間で行えるようにする仕組みは、ロボット開発のコストと期間を左右する要素であり、業界にとって実務的な意味を持つ発表です。
私たちへの影響
今回の発表で直接の対応が必要になるのは、ロボットを開発している企業の研究者・エンジニアです。発表によれば、シミュレーション用のG4仮想マシンや学習用のAI Hypercomputerを使った構築は始められます。一方、運用段階のGemini Robotics ER 2はプレビュー提供で、一般提供の時期は示されていません。
一般の消費者が直接何かの対応を取る必要はありません。ただし、工場や倉庫で使われる産業用ロボット、将来的に家庭や店舗で見かけるようになるかもしれないサービスロボットの開発スピードは、こうした基盤技術の進化によって影響を受ける部分です。
初心者が知っておくべきこと
「物理AI(ぶつりえーあい)」とは、カメラやセンサーを通じて現実世界の物理的な状況を理解し、ロボットなどの機械の具体的な動作に結びつけるAI技術のことです。チャットで文章を生成するAIとは異なり、実際に物を認識し、動かすための判断を行う点が特徴です。
「シミュレーション」とは、現実の環境や機械の動きを、コンピューターの中の仮想空間で再現し、試験や学習を行う手法のことです。ロボット開発では、実機を使わずに仮想空間で大量の試行を行うことで、ハードウェアの破損や安全上のリスクを避けながら、AIモデルを鍛えることができます。
IT Postの見方——基盤が整っても、ロボットが街に出るまでの距離は長い
IT Postは、ロボット開発に必要な複数の工程を1つの基盤でつなぎ、実機を壊すリスクを抑えながら開発を進められるようにする今回の取り組みは、ロボット開発企業の負担を減らす前向きな動きだと考えます。特に、中小規模の開発企業にとっては、専用の試験施設や複数の専門ツールを自前で用意する必要が減ることは、参入のハードルを下げる要素になり得ます。
一方で、IT Postでは、今回の発表に具体的な導入企業名が挙げられていない点には留意が必要だと考えます。シミュレーションや学習の基盤が整ったとしても、実際の工場・倉庫・公共空間でロボットが安全に運用されるまでには、安全規制への対応や、現場ごとの個別の調整など、クラウド基盤の整備だけでは解決しない課題が残ります。基盤技術の発表と、実際の現場への普及との間には、まだ距離があるとIT Postは見ています。
※個人の感想です
今後どうなりそうか
発表では、Gemini Robotics ER 2がプレビュー提供にとどまっており、一般提供(GA)の時期は明らかにされていません。IT Postでは、この物理AI基盤を実際に導入した企業の事例や、Gemini Robotics ER 2の一般提供開始について、情報が公開された時点であらためて取り上げます。