AI・生成AI RunwayがPraxis-1の重みをApache 2.0で公開、27Bのワールドアクションモデル。RoboLab-120で46.2% Runwayは2026年11月11日、ワールドアクションモデル「Praxis-1」の重みをApache 2.0(商用利用可)で一般公開した。27BパラメータのMoE拡散トランスフォーマで、動画と行動を同時予測する。NVIDIAのRoboLab-120では46.2%の成功率で、学習データに含まれないGoogle RT-1実機への適応でも80.0%を記録した(いずれも同社公表値)
まず初めに
動画生成で名を上げた会社が、ロボットの「手」のモデルをオープンウェイトで配り始めた。しかもライセンスはApache 2.0で、商用利用まで含めて緩い。ベンチマークの数字は同社の自己申告だが、「動画の事前学習で培った世界の理解を、そのまま物理世界の制御に転用する」という設計思想は、ここ最近のワールドモデルの流れのど真ん中にある。閉じて売るより、開いて土台を取りに来た、という読み方が自然だろう。
※個人の感想です
何が公開されたのか
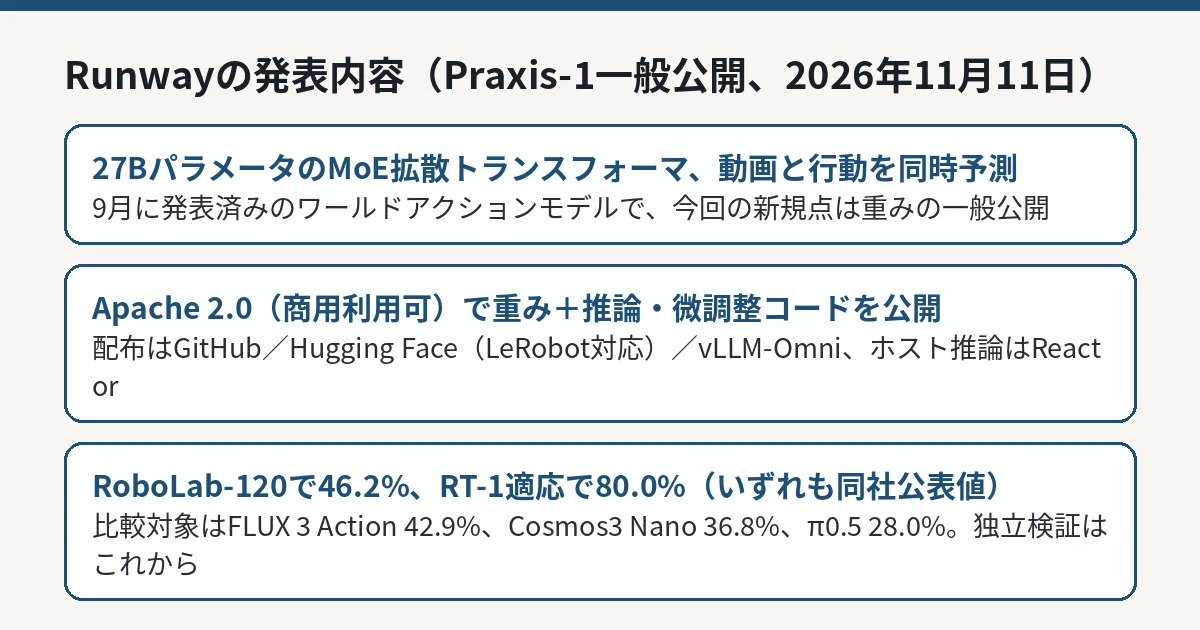
Runwayは2026年11月11日、「Praxis-1」が誰でも利用できるようになったと発表しました。Praxis-1自体は2026年9月に同社の初のワールドアクションモデルとして発表済みで、今回の新規点は重みの一般公開です。
ライセンスはApache 2.0で、商用利用が可能です。公開物には重みのほか、推論コードと微調整コード(フルファインチューニングとLoRAの両方)が含まれます。配布先はGitHub、Hugging Face、vLLM-Omniで、Hugging FaceではLeRobotのネイティブ対応が用意されています。ホスト型の推論は同社のReactorで提供されます。
Praxis-1の仕様と公開範囲、性能(同社公表値)を整理した図解 IT Post編集部 モデルの中身と性能(同社公表値)
Praxis-1は27BパラメータのMoE(専門家の混合)型の拡散トランスフォーマで、動画と行動(アクション)を同時に予測します。土台には、同社の汎用ワールドモデルで使われてきた大規模な動画事前学習があるとしています。
性能として同社が挙げるのは、NVIDIAのRoboLab-120リーダーボードでの結果です。1,200エピソードでの成功率は46.2%で、FLUX 3 Actionの42.9%、Cosmos3 Nanoの36.8%、π0.5の28.0%を上回り、オープンウェイトのVLA(視覚・言語・行動モデル)の中で最上位だとしています。これらはRunwayの公表値であり、独立した第三者検証は現時点ではありません。
もう一つの数字は適応の速さです。Praxis-1は大規模な動画から物体の振る舞いとタスクの進み方を学習しているため、新しいロボット本体(エンボディメント)に対しても、ドメイン固有データで微調整する前から下地がある、と同社は説明します。学習データに一度も現れていないGoogleのRT-1ロボットへ微調整した条件では、SimplerEnvで80.0%の成功率を記録し、元のRT-1ポリシーの52.4%を上回ったとしています(同社公表値)。
対応ハードウェアと導入
同社によれば、Praxis-1はNVIDIAのハードウェアでそのまま動作します。データセンター向けのH100やB200、ワークステーション向けのRTX 5090やRTX PRO 6000、そしてロボット本体に載せるJetson Thorまでが対象です。
ウェブ動画は、ロボットを遠隔操作して集めた動画と同程度に、ポリシーの性能にとって有効な事前学習データになる、というのが同社の研究上の主張です。これが正しければ、律速は「ロボットデータの収集量」から「どれだけ一般動画を学習できるか」へ移ることになります。
動画データそのものを学習素材にできるという主張は、Praxis-1の提供形態とも地続きです。推論基盤としてvLLM-Omniに対応し、Hugging FaceではLeRobotのネイティブ対応が用意されているため、既存のロボット学習のワークフローの中にそのまま差し込んで試すことができます。
既存の国内文脈との接続
ロボットや物理AI向けのワールドモデルでは、クローズドな提供とオープンな配布の両方が並行して進んでいます。NVIDIAのCosmos系のようにプラットフォームと一体で提供される系統と、Praxis-1のように重みを配って開発者の手元で動かす系統です。数字の直接比較は条件が異なるため単純にはできませんが、開発者が実際に触って比べられる素材が増えたこと自体が、この分野の進み方を速くします。
なぜオープンウェイトなのか
Runwayは、Praxis-1の発表時点でオープンモデルとして出すことを約束していたと述べています。同社は、フィジカルAIにおける米国の主導権はハードウェアとソフトウェアへの投資、そして物理用途に必要な水準の相互運用性と開放性にかかっている、という立場を示しています。
また同社は、オープンワールドモデルを推進する「Cosmos Coalition」の創設メンバーであり、NVIDIAとともにフロンティア技術スタックを開放し、開発者が共有の土台の上で構築できるようにすることを掲げています。
IT Postの見方
IT Postでは、今回の公開は「ロボット基盤モデルの土台争い」が、クローズドなAPI提供からオープンウェイト配布へ一段進んだ出来事だと考えます。ライセンスがApache 2.0で商用利用まで許されている点は重要で、スタートアップや研究機関がライセンス交渉なしに実機へ載せて試せることを意味します。
ただし、性能の数字はすべてRunwayの公表値です。RoboLab-120の比較表も同社の提示したもので、第三者の再現結果が出るまでは「同条件での公式値」として読むのが妥当です。実機適応の80.0%という数字も、対象タスクと条件の詳細次第で意味が変わります。公開された重みとコードがある以上、検証はこれからコミュニティ側で進むはずで、その結果がこのモデルの実力の確定値になります。
今後どうなりそうか
短期的には、LeRobotやvLLM-Omniといった既存の実装基盤に載っているため、再現実験や派生モデルの公開が続きそうです。LoRAによる軽量な適応が公式にサポートされている点も、実機を持つ研究室や企業が「自分のロボット向け」に調整する動きを後押しします。
中期的には、同じ土俵にいるNVIDIAのCosmos系やπ0.5などとの比較が、ベンチマークの提示合戦から実機での採用事例の争いへ移っていくでしょう。オープンウェイトであることは、その争いで「まず試される」側に回るための強い条件になります。